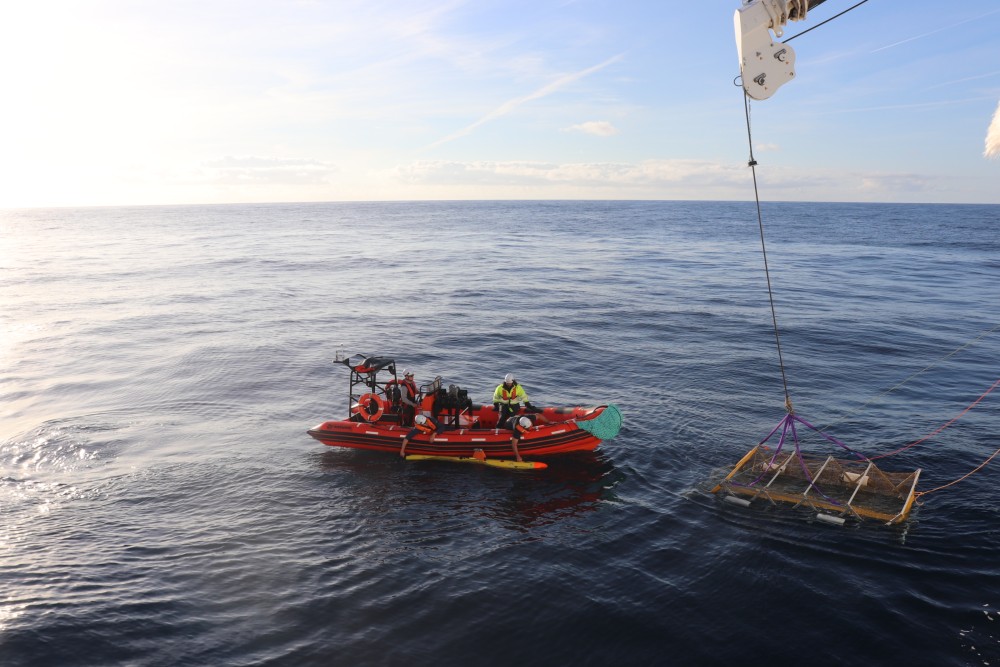
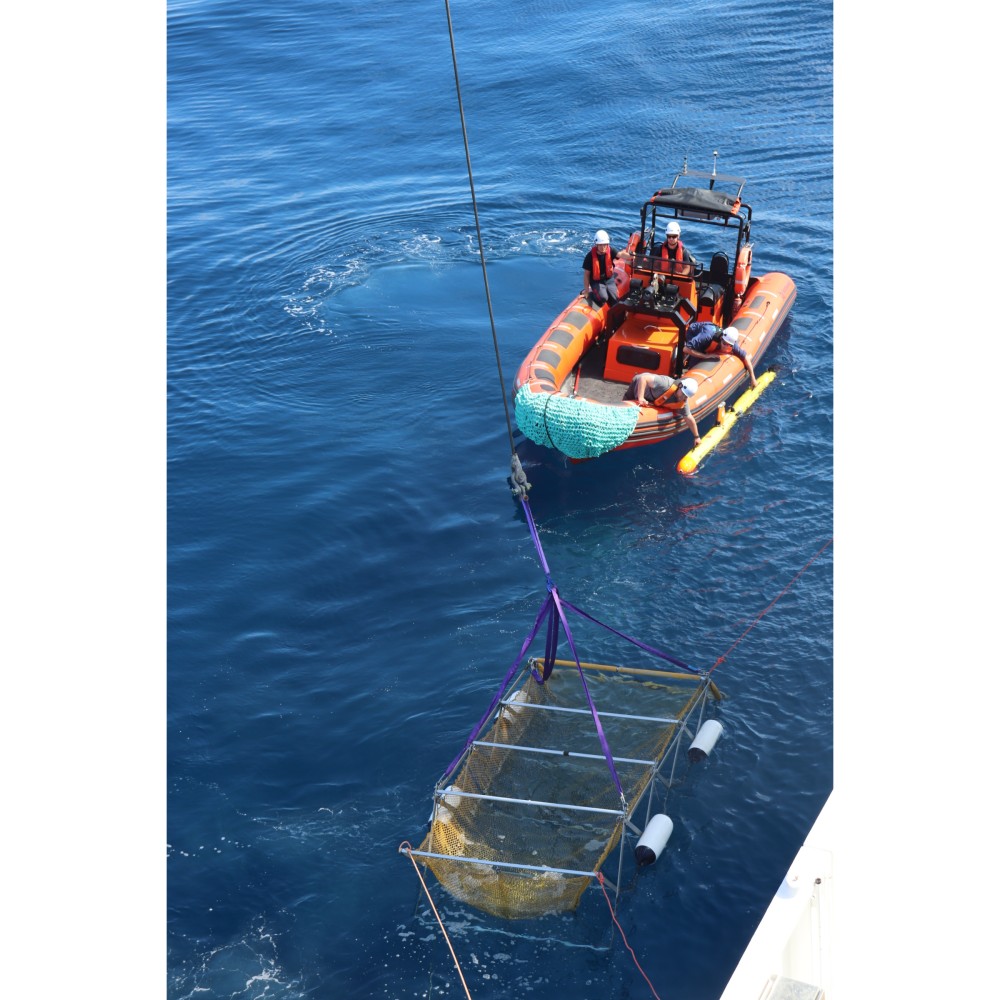
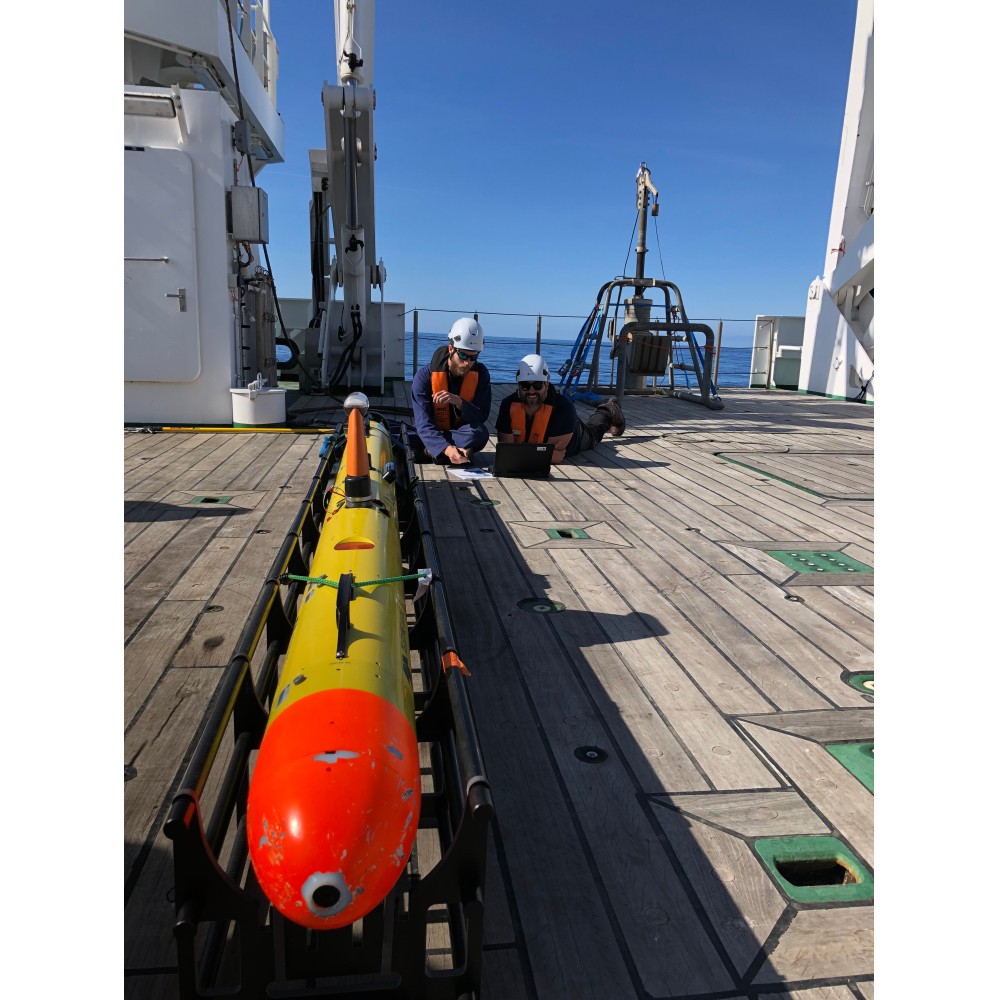
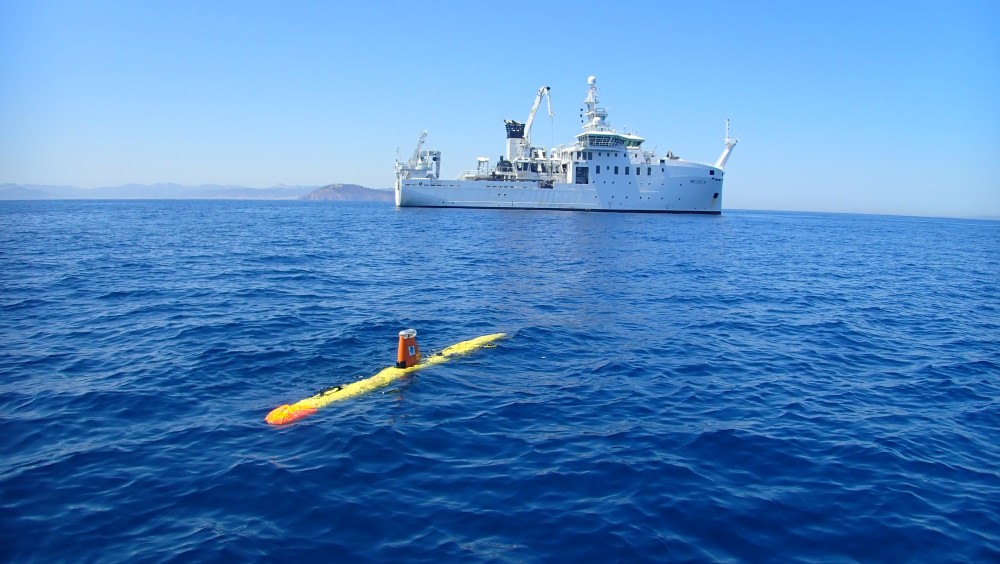
Een autonoom onderwatervoertuig (AUV) is een torpedovormig robotvoertuig dat taken onder water kan uitvoeren zonder rechtstreekse aansturing door een operator. Een AUV kan doorgaans zelfstandig koers houden en bepaalde beslissingen nemen terwijl hij onder water is. Dat maakt de AUV een krachtig instrument om oceaandieptes te verkennen die voor wetenschappers doorgaans ontoegankelijk zijn. AUV's worden daarnaast op grote schaal gebruikt in verschillende industrieën, van de bouw tot zoek- en reddingsoperaties.
AUV Barabas van VLIZ is een Gavia van Teledyne die tot op 1.000 meter diepte kan duiken. De robot kan worden te water gelaten vanaf een steiger, een kleine RIB of een groot onderzoeksschip. Hij laat meerdere configuraties toe, waardoor hij een aantal taken kan uitvoeren. Die kunnen onder meer omvatten:
Het gedetailleerd in kaart brengen van wrakken en onderwaterobstakels dicht bij de zeebodem;
Het karteren van habitats op de zeebodem;
Hoge-resolutiekartering van de morfologie van de zeebodem;
Het onderzoeken en meten van de eigenschappen van de waterkolom.
Technische gegevens
- Fysieke afmetingen (afhankelijk van de configuratie)
- Lengte: 1,7 - 4,2 m
- Breedte: ~0,2 m
- Gewicht: ~50 - 120 kg
- Operationele parameters
- Diepte-aanduiding: 1.000 m
- Snelheid: ~5 knopen
- Autonomie: 4 - 7 uur (afhankelijk van de configuratie)
- GRS RTK-capabel
- Communicatie
- Wifi
- Benthos akoestische modem
- GAPS-capabel
- Iridium satelliet
- Wetenschappelijke payload
- Side scan sonar - Klein 3500
- Sub-bottom profiler - Chirp-gebaseerd Benthos
- Multibeam - Teledyne T20 Multibeam
- ADCP - RDI Pathfinder DVL
- Camera - Grasshopper GRAS-14S3M-C
- Wetenschappelijke bay-module
- CTD - RBR Legato
- Chlorofyl-a, troebelheid, organisch materiaal - Wetlabs Ecopuck
- Zuurstofsensor - Aanderaa 4831
- pCO2-sensor - Pro Oceanus mini
- Nitraatsensor - Satlantic Suna
- USBL - GAPS-transponder
Alle kenmerken van deze robot vindt u terug in de AUV Barabas specificatiefiche.